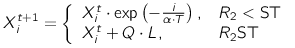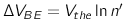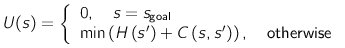
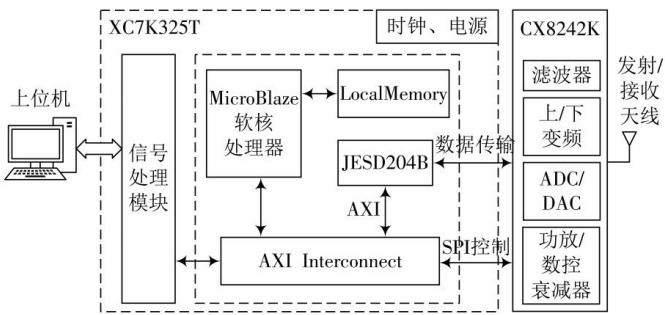
摘 要: 针对高速场景中的时频双选信道特性,以现场可编程门阵列(FPGA)为核心,国产射频直采收发器CX8242K为射频模块,文中设计了一种针对双选衰落特性的信道估计系统。该系统通过将帧结构设计与双域降噪算法相结合,同时根据输入的信号能量调整噪声阈值,有效降低了噪声对信号的影响。系统测试结果表明:系统的符号传输时延低于0.5 ms,每帧数据传输时延约为1.1713 ms,误码率低于 1×10⁻⁵ ,且改进的信道估计算法与传统的LS信道估计算法相比性能更好。所提系统在时频双选信道环境下实现了高精度、高可靠的信道估计,适用于高速移动通信场景,具有良好的应用前景。
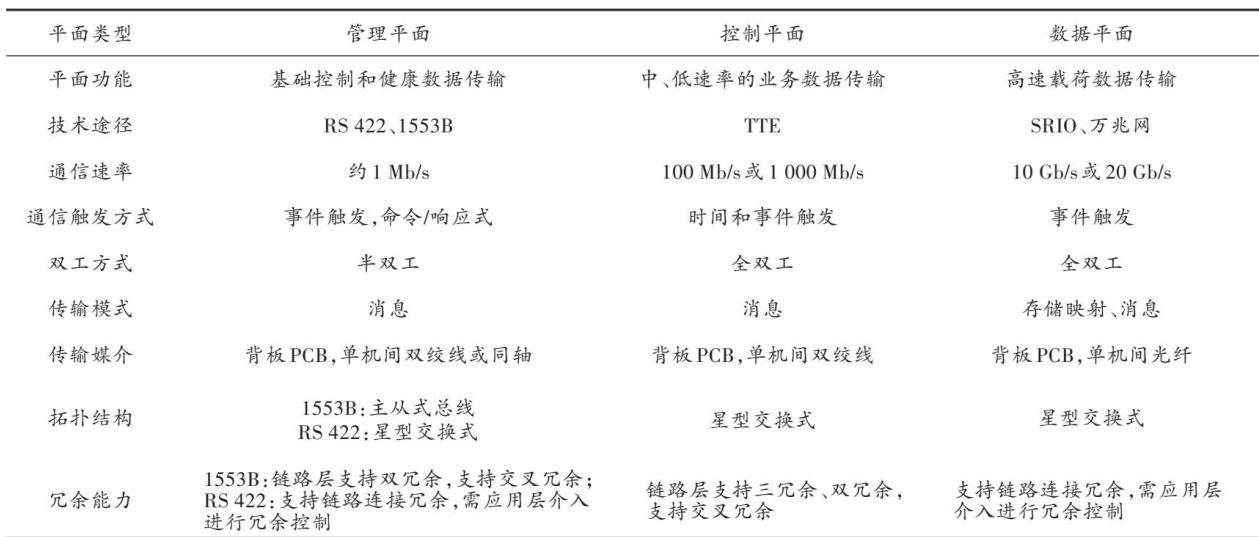
DOI:10.16652/j.issn.1004-373X.2026.21.002 引用格式:吴侃侃,党建成,周军,等.星载三平面一体化总线网络设计[J].现代电子技术,2026,49(21):9-18. 摘 要: 针对智能网联卫星复杂、多变、高频的数据交互需求,文中提出一种高可靠管理、高精确控制、高带宽数据三平面构建一体化的柔性网络,实现通信接口标准化、传输业务和路径的可软件定义。管理平面采
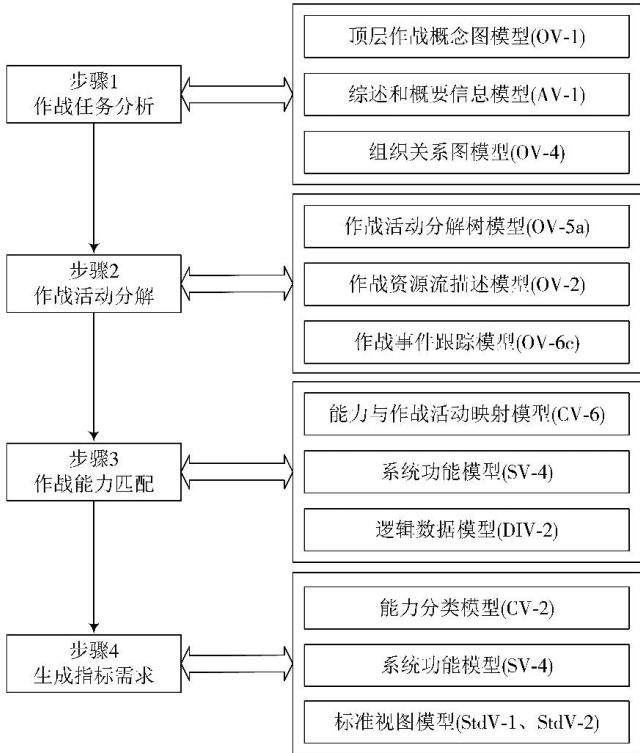
DOI:10.16652/j.issn.1004-373X.2026.21.003 引用格式:孙云龙,钱凤臣,刘欢,等.基于DoDAF-AHP-FCE模型的电子信息装备效能评估方法研究[J].现代电子技术,2026,49(21):19-26. 摘 要: 传统电子装备试验评估方法存在指标体系缺乏作战关联性、权重确定主观性强、评估结论适配性弱等问题,难以满足复杂电子信息装备的评估需求。为此,文中基
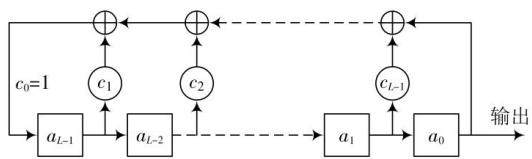
摘 要: 针对Gold序列的识别,需要估计对应的m序列优选对的两个生成多项式和初始状态,文中提出基于有限域DFT和扩展欧几里得算法的生成多项式及初始状态估计方法,并通过理论分析证明了算法的正确性。仿真实验结果表明,所提算法具有一定的误码适应能力,但在误码率较高的情况下,可通过Walsh-Hadamard变换求解含错线性方程组,获取Gold序列的生成多项式,进一步利用有限域DFT和扩展欧几里得算法得到分解后的m序列优选对的生成多项式及其初始状态。充分证明了所提方法具有较强的可行性和有效性。
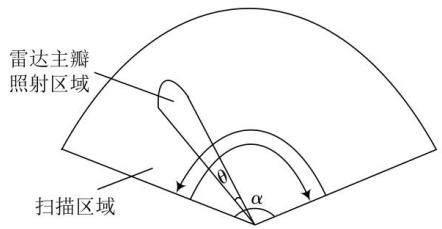
摘 要: 当前窄带侦收设备接收资源受限,难以对目标信号实现时频空多维度全天候凝视,导致不同样本间截获概率差异显著,使得对样本工作状态的判断准确度降低。为解决新体制雷达工作状态(搜索/跟踪模式)判别的问题,文中提出一种基于截获概率模型的判别方法。通过分析雷达波束的时序特征,统计雷达在不同工作状态下的驻留时间窗信息。结合侦收设备的搜索周期,建立目标信号截获概率模型。随后,综合侦收数据率和平均截获时间,利用施密特曲线回差特性实现工作状态的准确判别。仿真结果表明,所提方法可以准确识别雷达的工作状态,且具备较强的抗噪能力,可以为雷达告警、情报侦察等多种场景提供有效的技术支撑。
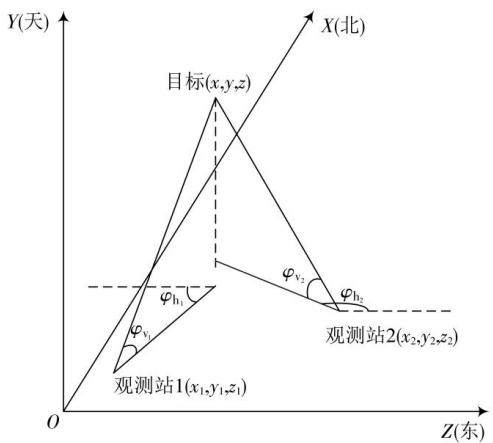
摘 要: 针对复杂战场环境下被动跟踪系统因缺乏目标运动状态先验信息导致的抗干扰能力弱、跟踪精度低等问题,文中创新性地提出一种融合地空协同角速度信息的目标状态估计方法。首先,通过构建天地一体化探测网络,同步获取高精度的目标方位角、俯仰角及角速度信息;其次,设计协同定位算法与协同速度估计算法,利用双站几何约束解算弹目距离,并基于角速度信息实现目标速度估计;进一步地,将距离与速度估计值作为伪观测量输入改进的无迹粒子滤波(UPF)框架,通过自适应重采样策略抑制噪声干扰。通过数字仿真验证表明,该方法在保证工程可实现性的前提下,相较于传统基于角度信息的估计算法,将位置估计误差降低10%左右,速度估计误差降低80%,显著提升了系统在复杂战场环境下的目标状态估计能力,为目标跟踪领域的研究提供了新的技术思路。
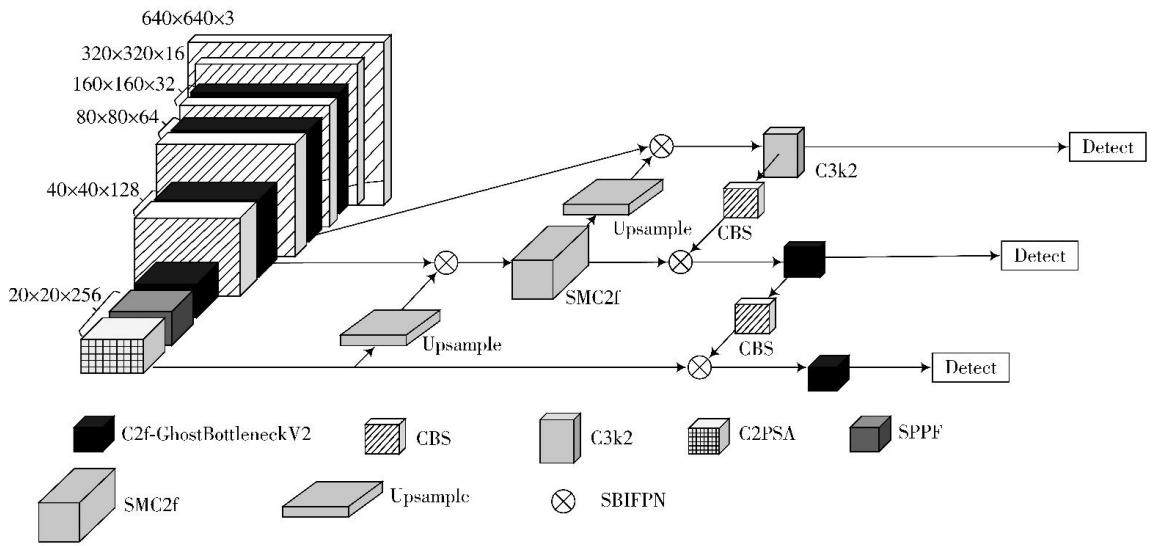
摘 要: 针对无人机航拍图像中存在小目标尺寸较小、背景复杂等挑战,文中提出一种改进YOLOv11n的无人机航拍小目标检测算法ASM-YOLO,旨在提高目标检测的精度与效率。首先,引入C2f-GhostBottleneckV2模块,该模块结合了Ghost卷积和深度可分离卷积,显著降低了计算复杂度的同时提升了小目标的检测能力;其次,采用SMC2f模块,通过多尺度卷积特征融合增强对不同尺寸目标的感知,特别是提高对小目标的检测精度;最后,提出SBIFPN模块,利用双向特征金字塔网络融合不同尺度的特征,从而提高模型在复杂背景下的检测性能。在公开数据集VisDrone2019上的实验结果表明,所提算法在mAP@0.5和mAP@0.5:0.95指标上均优于TPH-YOLO、YOLOv10n和RFAG-YOLO等方法。与基线模型YOLOv11n相比,所提算法对所有目标的平均精度均值提升了6.7%,同时模型的参数量和计算量也有显著的降低,是一种有效的小目标检测算法。
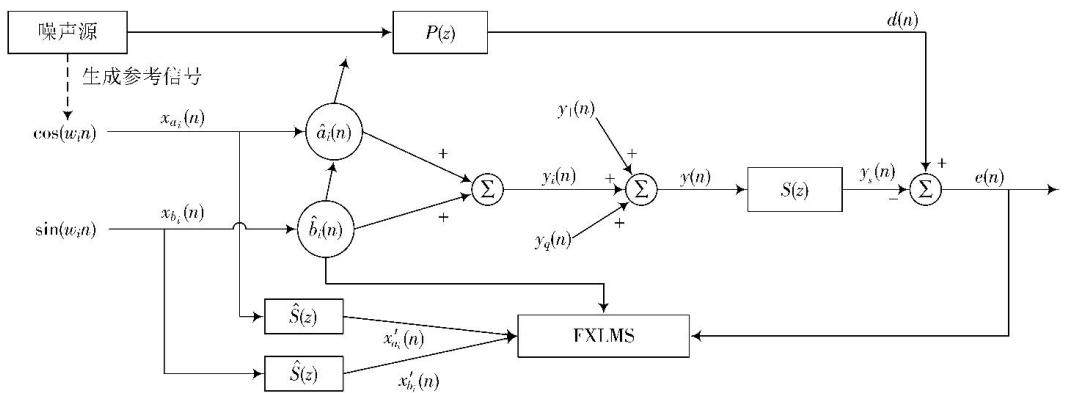
摘 要: 为缓解主动控制系统的运算负担,文中设计一种低运算量的线谱噪声主动控制系统。该系统融合了局部次级路径估计与滤波误差最小均方算法,同时,为提升次级路径局部估计的匹配精度,缓解因频率失配导致的控制性能下降问题,还引入了在线频率估计方法,实时校正参考频率,从而显著增强系统对频率变化的适应能力。该设计有效改善了系统的收敛速度与鲁棒性能,使其在复杂声学环境中仍保持稳定的控制效果。实验结果表明:该系统能够同时适用于频率稳定与频率突变的多频线谱噪声场景;在多种噪声环境下进行测试,该系统均表现出良好的降噪效果,同时保持了较高的鲁棒性。与传统控制方法相比,该系统在保证降噪性能的前提下,显著降低了计算复杂度,更适用于实时性要求较高的实际工程应用场景,具备良好的推广应用价值。
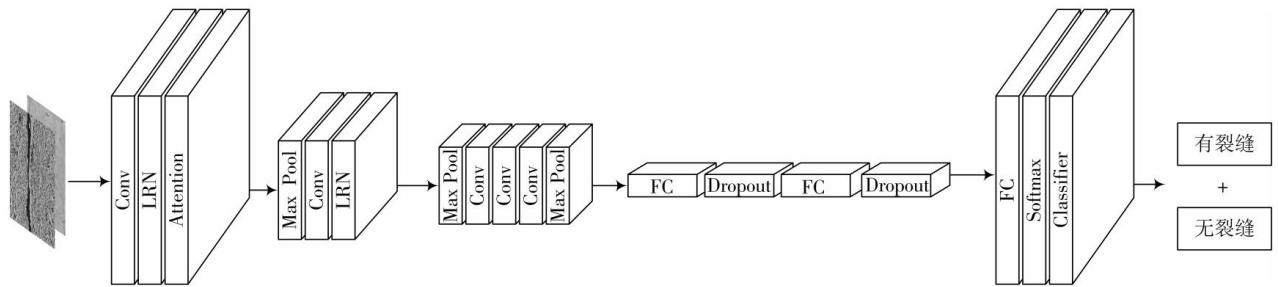
DOI:10.16652/j.issn.1004-373X.2026.21.009 引用格式: 张学刚, 王涛, 陈善继, 等. 基于改进 DenseNet 的滑坡图像识别方法 [J]. 现代电子技术, 2026, 49(21): 57-63. 摘 要: 针对传统CNN模型在滑坡等边坡灾害场景下的识别效率和性能方面的不足, 文中提出SSD-DenseNet模型进行滑坡图像识别。模型引入空间注意
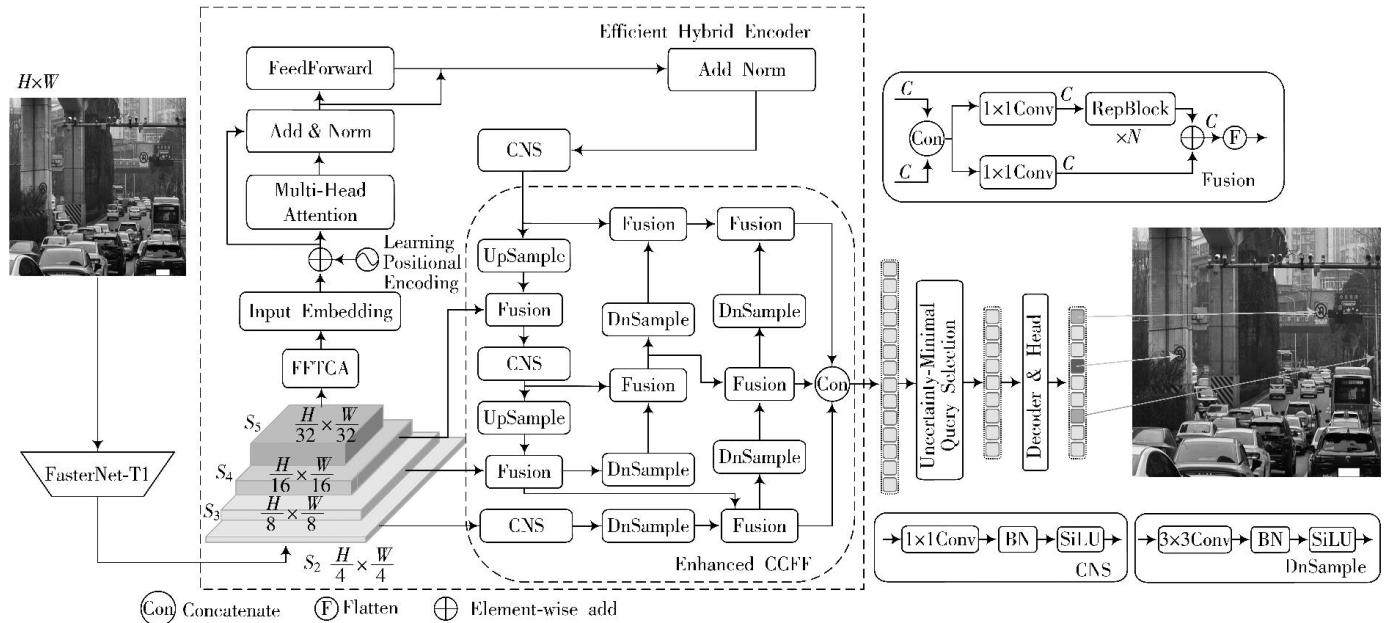
摘 要: 针对复杂交通环境中交通标志因遮挡导致检测精度下降的问题,文中提出一种基于RT-DETR的改进交通标志物检测方法。首先,引入轻量化骨干网络FasterNet-T1替代特征提取网络,通过部分卷积(PCConv)减少冗余计算,提升特征提取效率并降低模型复杂度;然后,设计快速傅里叶变换通道注意力(FFTCA)模块,增强模型对遮挡区域的关注能力;最后,构建增强型基于卷积神经网络的跨尺度特征融合(ECCFF)结构,引入浅层特征 S2 参与融合以提升遮挡目标检测性能。在自建遮挡交通标志数据集OTSD上的实验结果表明,所提模型相比基准模型RT-DETR-r18, AP0.5 和 AP0.75 分别提升2.5%和1.3%,参数量减少7.5%。在实现模型轻量化的同时,有效提升了遮挡交通标志的检测精度,为复杂场景下的交通标志识别任务提供了可行的解决方案。
引用格式:李晓云,范瑞琴,赵环宇,等.免重建的压缩域全流程心拍分类方法[J].现代电子技术,2026,49(21):72-77. 摘 要: 传统基于压缩感知(CS)的心拍分类方法通常需要信号重建或依赖原始信号执行关键预处理, 这不仅引入额外计算负担, 更背离“采样即压缩”的理念。为解决这一局限, 文中提出一种免重建的压缩域全流程心拍分类方法。该方法首先采用确定性压缩采样, 随后在压缩域适配Pan
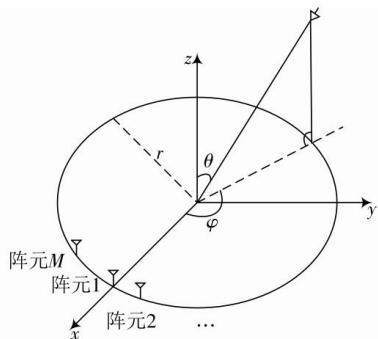
DOI:10.16652/j.issn.1004-373X.2026.21.012 引用格式:周超,王乙炳,李鑫,等.基于二次去噪的相干信号二维DOA估计算法[J].现代电子技术,2026,49(21):78-83. 摘 要: 针对复杂多径传播环境下信号相干性导致传统空间谱估计算法性能下降,且常规信源数检测算法在相干信号场景下失效的问题。文中提出一种基于二次去噪处理的相干干扰二维 DOA 估计
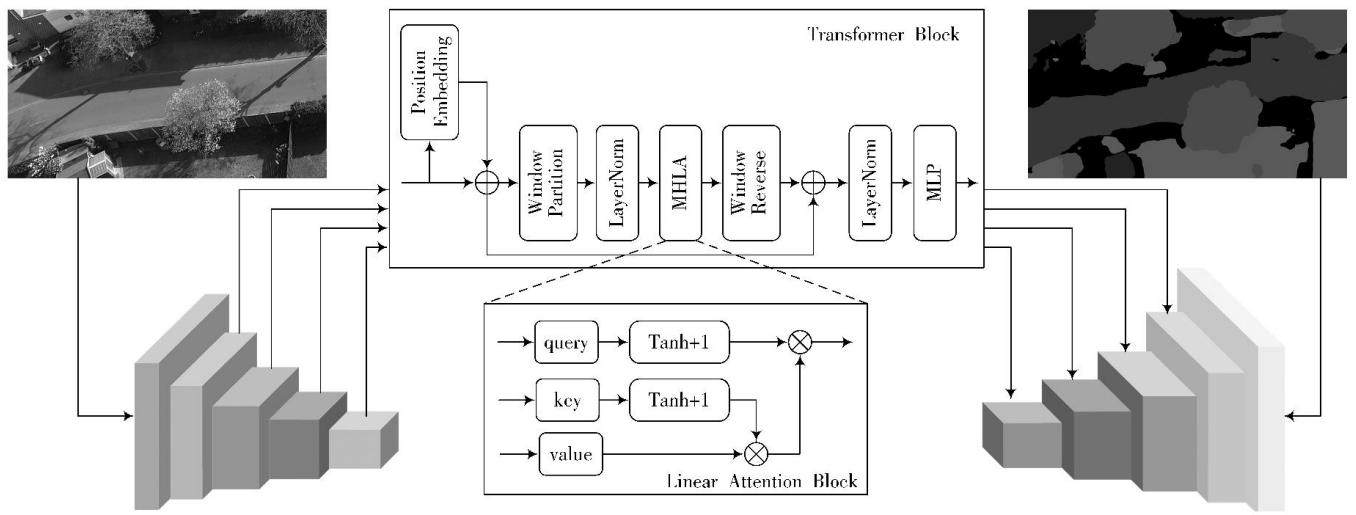
DOI:10.16652/j.issn.1004-373X.2026.21.013 引用格式:欧阳林,丘建雄,周林卫,等.针对无人机和遥感图像分割的ResFormer[J].现代电子技术,2026,49(21):84-87. 摘 要:受限于卷积操作的局部感受野,CNN在捕获全局语义信息方面存在局限。为了提高全局信息获取能力,文中提出一种基于残差连接和Transformer结构的神经网络ResF
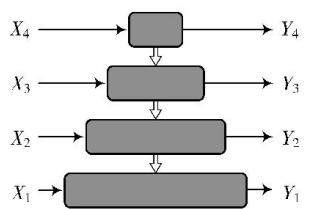
DOI:10.16652/j.issn.1004-373X.2026.21.014 引用格式:吕雪松,章武文,王潇,等.基于位置注意力的无人机图像目标检测网络[J].现代电子技术,2026,49(21):88-95. 摘 要: 针对无人机图像所包含目标尺寸差异较大,大多数目标为小尺寸目标,且深度神经网络检测目标需要融合底层和高层特征的特点,文中提出一种基于位置注意力的无人机图像目标检测网络。首
摘 要: 针对小样本条件下网络恶意流量检测难度较大的问题,文中提出一种基于卷积与分层胶囊网络的入侵检测模型(CNN-CapsNet)。该模型在多层卷积特征提取的基础上引入逐级递进的胶囊层结构,并结合动态路由与Dropout协同机制,有效增强了特征表达能力并抑制过拟合。为解决小样本场景下模型训练不足的问题,文中进一步引入迁移学习策略。首先,在源域数据上对CNN-CapsNet进行预训练,以充分学习通用流量特征;随后,在目标域小样本数据上进行微调,实现模型参数的快速适配与优化。在CICIDS2017数据集上开展实验,结果表明,迁移并微调后的CNN-CapsNet在训练准确率(98.00%)、宏平均 F1(77.00%) 、攻击类别1~攻击类别5的平均 F1(70.40%) 方面均优于对比方法。消融实验进一步验证了所提模型结构与迁移策略的合理性,在数据稀缺的场景下,CNN-CapsNet模型具有较高的分类检测能力。
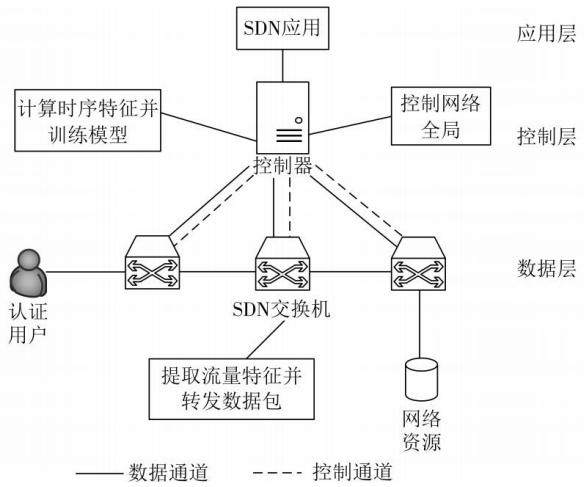
摘 要: 针对软件定义网络(SDN)异常检测存在资源占用大、检测延迟高、检测准确率低的问题,文中提出一种轻量无监督异常检测方法。在SDN结构基础上设计了一套异常检测方案,在特征提取阶段采用分层特征提取的方法,先由SDN交换机处理原始数据,再通过控制器执行深度提取,快速构建用户特征空间,有效减少控制器数据处理量和负载。在异常检测阶段,在门控循环单元(GRU)自编码器基础上,设计了轻量无监督异常检测模型,将其部署在控制器中,通过单层双向GRU跟踪用户正常行为模式。轻量专一的结构设计使得模型能在短时间内处理大量数据,发现异常状态并响应。最后,使用CIC-IDS2017数据集进行了模拟实验,结果表明,所提方法内存占用为49 MB,单次检测延时为1.6 ms,同时取得了95.8%的检测准确率和97%的 F1 分数,为SDN的轻量无监督异常检测提供了一种可用的方法。
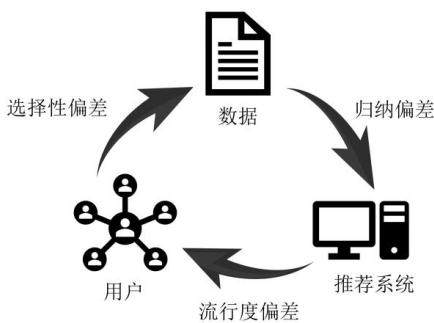
DOI:10.16652/j.issn.1004-373X.2026.21.017 引用格式: 张昱, 丁千惠, 王思盈. 双阶段协同的自适应偏差修正图卷积推荐算法[J]. 现代电子技术, 2026, 49(21): 107-112. 摘 要: GCN 消息传递机制因高阶邻居聚集效应, 易加剧幂律分布数据中的“马太效应”, 导致长尾物品表征不足, 同时隐式交互中的噪声通过邻域传播降低推荐鲁棒性
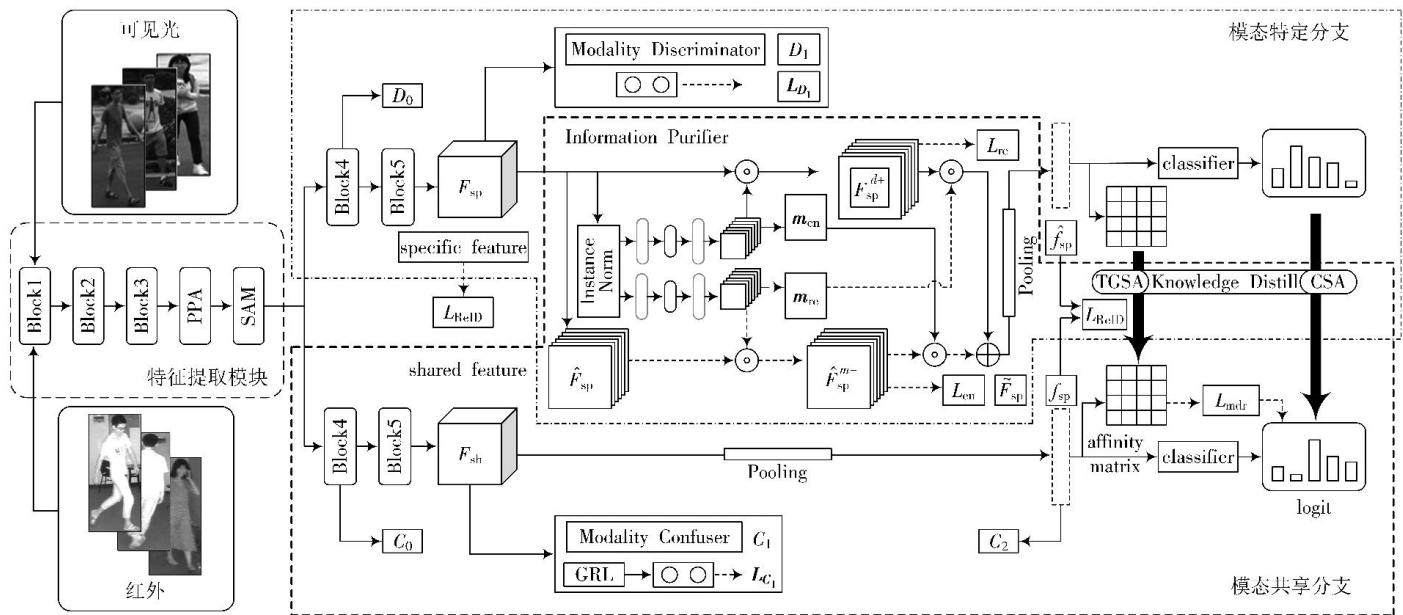
DOI:10.16652/j.issn.1004-373X.2026.21.018 引用格式:曾贤强,李福睿,刘仲民,等.基于特征融合和协同注意力的可见光-红外行人重识别[J].现代电子技术,2026,49(21):113-121. 摘 要: 针对可见光-红外行人重识别中由于图像对比度低和背景复杂导致行人特征提取不足的问题,文中提出一种基于特征融合和协同注意力的可见光-红外行人重识别方法。首先
摘 要: 为了确保无人机在复杂基坑环境中能够稳定执行测绘任务,文中提出一种基坑测绘无人机视觉位姿矫正技术。利用STIP算法提取图像特征点,并对前后帧图像特征点实施匹配操作,得到匹配特征点集。通过对匹配特征点的变换、摄像机标定以及姿态解算等操作,得到无人机在世界坐标系下的位姿信息。将位姿信息与预设目标位姿共同作为PID控制器输入量,通过PID控制器将状态信息转化为矫正信号,并生成矫正指令调整无人机位姿。通过传感器将矫正结果反馈到PID控制器中,形成闭环矫正体系,从而实现基坑测绘无人机视觉位姿矫正。实验结果表明,所提技术可以精准矫正基坑测绘无人机视觉位姿,矫正灵敏度高达0.98,为基坑测绘领域提供了一种高效的解决方案。
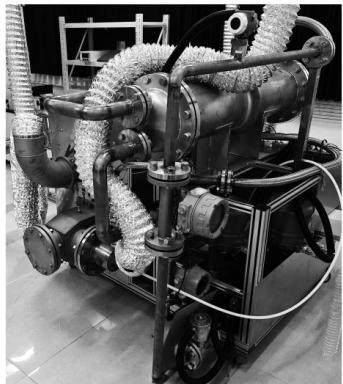
DOI:10.16652/j.issn.1004-373X.2026.21.020 引用格式: 张煜晨, 朱晓慧, 陈龙威, 等. 基于 PLC 和 WPF 的氨热裂解装置信号采集与控制系统 [J]. 现代电子技术, 2026, 49(21): 126-131. 摘 要: 为提高氨热裂解装置的制氢效率和稳定性,文中基于等离子体辅助氨热裂解器系统设计了一种氨热裂解制氢装置信号采集与控制系统。该系
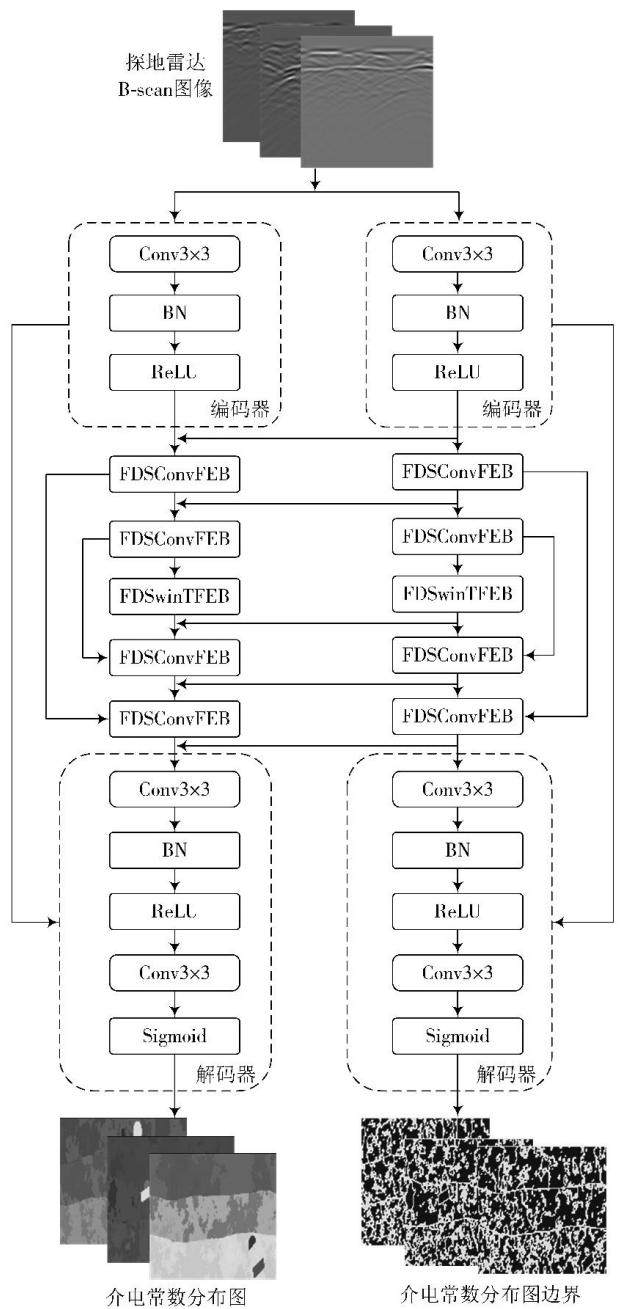
DOI:10.16652/j.issn.1004-373X.2026.21.021 引用格式:邹奕迪,程曦,侯晓杰,等.基于FDSSwinTNet的探地雷达实测数据反演方法研究[J].现代电子技术,2026,49(21):132-142. 摘 要: 针对探地雷达(GPR)现有数据反演方法在复杂地质条件下存在边界模糊、细节缺失、深层目标反演能力不足及多目标重建失真等问题,文中提出一种基于深度学习
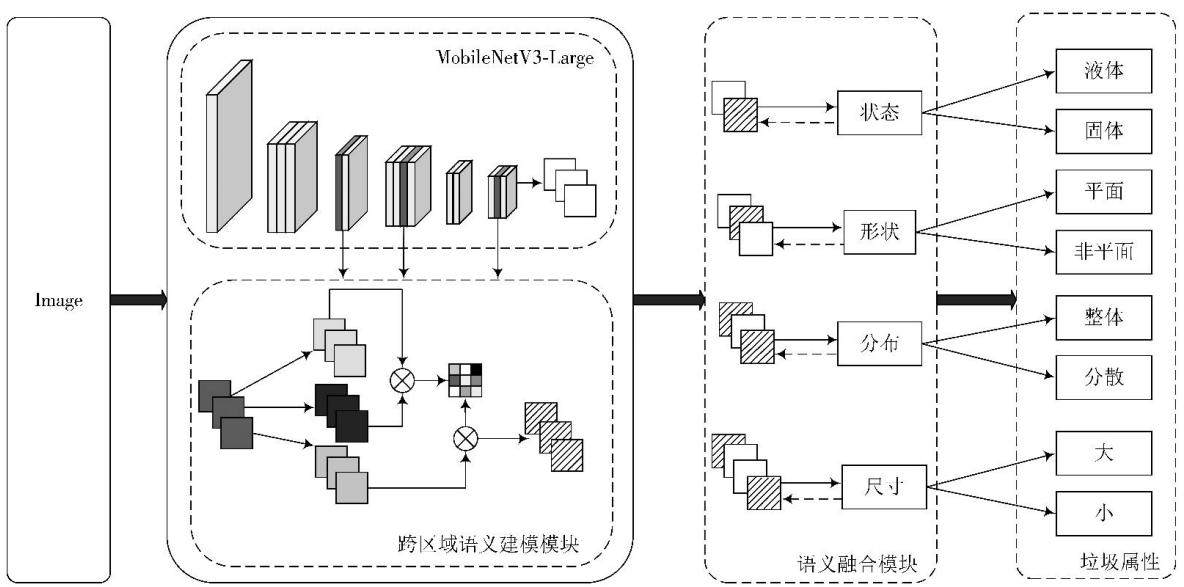
摘 要: 针对现有垃圾分类方法仅依据种类划分,难以应对实际环境中垃圾形态多样、分布复杂等问题,文中提出一种面向智能清扫系统的多任务垃圾属性学习方法,旨在实现垃圾属性的精细识别并为清扫动作决策提供高质量感知支撑。该方法通过跨区域语义建模和任务自适应感知语义融合,实现多属性间的特征互补与判别增强;同时采用动态任务权重调整策略以缓解属性学习难度不均问题。实验结果表明,所提出模型在状态、形状、分布与尺寸4类关键属性识别任务中准确率均达到96%以上,能有效地解决传统卷积神经网络在属性识别中存在的感受野有限、语义混淆与任务不均衡等问题。
摘 要: 为提升云计算环境中负载预测的精度与稳定性, 文中提出一种基于变分模态分解(VMD)方法和麻雀搜索算法(SSA)优化改进iTransformer的云计算负载预测模型——SVMK-iTransformer。首先, 利用麻雀搜索算法对变分模态分解的惩罚因子α与模态数K进行自适应优化, 实现对原始负载序列的高质量分解, 提取出若干具有不同频率特征的本征模态函数(IMFs); 然后, 针对每个本征模态函数分量的不同频率信息, 在iTransformer编码器中引入多阶KAN模块, 通过切比雪夫多项式构建多阶非线性映射函数, 结合通道混合与局部卷积机制, 增强输入特征的多尺度表达能力, 优化不同频率的拟合能力; 最终, 对各本征模态函数的预测结果进行加权重构, 获得对云资源负载的整体预测值。实验结果表明, 所提模型相较于PatchTST、FedFormer、DLinear等主流预测方法, 表现出较好的预测精度, 证明了该模型的有效性, 为云计算平台的负载预测提供了一种新的思路。
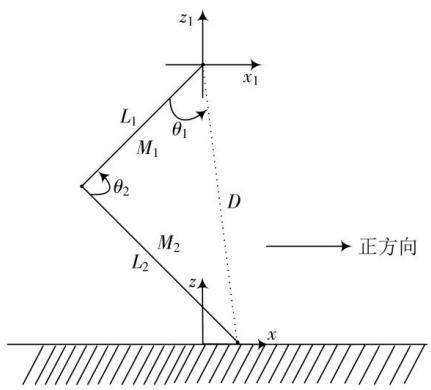
摘 要: 为了让变负载条件下的足式机器人运动时依旧能表现出柔顺效果, 文中提出一种使用智能优化算法对阻抗控制参数寻优进而实现柔顺控制的方法。以建立足式机器人单足运动学模型为基础, 使用基于位置的阻抗控制方法作为控制策略, 明确阻抗参数寻优是实现柔顺控制的根本问题。通过建立适应度函数将阻抗参数寻优转化为寻找最小值问题。在优化算法选择上对原 BKA 引入 Logistic 混沌映射 (LIBKA), 并对其攻击行为进行改进, 同时为验证改进的有效性, 将其与 BKA 和 SSA 进行测试函数验证。最终通过设定统一的仿真环境, 对比了三种算法对阻抗参数寻优的效果, 并且搭建力学实验平台, 通过离线调参的方式验证所提方法的有效性。实验结果表明, 所提方法可为变负载条件下的足式机器人柔顺控制提供技术支持。
摘 要: 为了解决无运放带隙基准电压源温度特性和PSRR差的问题,文中设计一种带有高阶补偿的低温漂高PSRR带隙基准电路。利用工作在不同电流状态下的两个三极管的电压差产生正温度系数电流,将补偿电流注入到基准产生电路,实现高温段补偿;利用工作在亚阈值区的MOS管产生的负温度系数电流,将补偿电流注入到基准产生电路,实现低温段补偿。采用高阶温度补偿电路来降低基准输出的温度系数。设计电压自调节电路,利用负反馈稳压实现宽频率范围内带隙基准电路的高PSRR。电路基于SMIC 0.18 μm CMOS工艺进行设计。实验结果显示,在3.3 V电源电压下,输出基准电压为1.258 V,在-40~145 ℃范围内,温度系数为2.88×10 -6/℃,在10 Hz时,PSRR为-137.9 dB,在1 MHz时,PSRR为-56.3 dB,静态电流为12 μA。文中设计的电路能够满足高精度、高PSRR的设计要求。
DOI:10.16652/j.issn.1004-373X.2026.21.026 引用格式:缪炜星,史靖希,张捷,等.基于通道构造优选的稀疏阵列杂波抑制算法[J].现代电子技术,2026,49(21):167-175. 摘 要: 复杂的电磁环境以及不规则的稀疏阵列构型给空时自适应处理(STAP)的实际应用带来了许多挑战,传统的空时通道构造方式并不适合结构特殊的稀疏阵列,复杂的电磁环境导致有效
DOI:10.16652/j.issn.1004-373X.2026.21.027 引用格式:吴芊芊,王健安.基于改进D*算法的移动机器人路径规划研究[J].现代电子技术,2026,49(21):176-182. 摘 要: 为解决传统D*算法存在路径紧贴障碍物、安全性不足和平滑性较差等问题,文中提出一种融合子节点方向优化和梯度优化的改进D*算法。针对子节点方向优化,引入基于障碍物检测的邻域禁用
DOI:10.16652/j.issn.1004-373X.2026.21.028 引用格式:滕天启,谷丰,何玉庆.面向UWB-视觉-惯性融合导航的多源渐进初始化方法[J].现代电子技术,2026,49(21):183-190. 摘 要: 针对传统的视觉里程计高度依赖于视觉的初始化, 在视觉退化环境中存在初始化误差大, 进而带来导航精度低的问题, 文中将超宽带(UWB)测距信息引入视觉里程计的
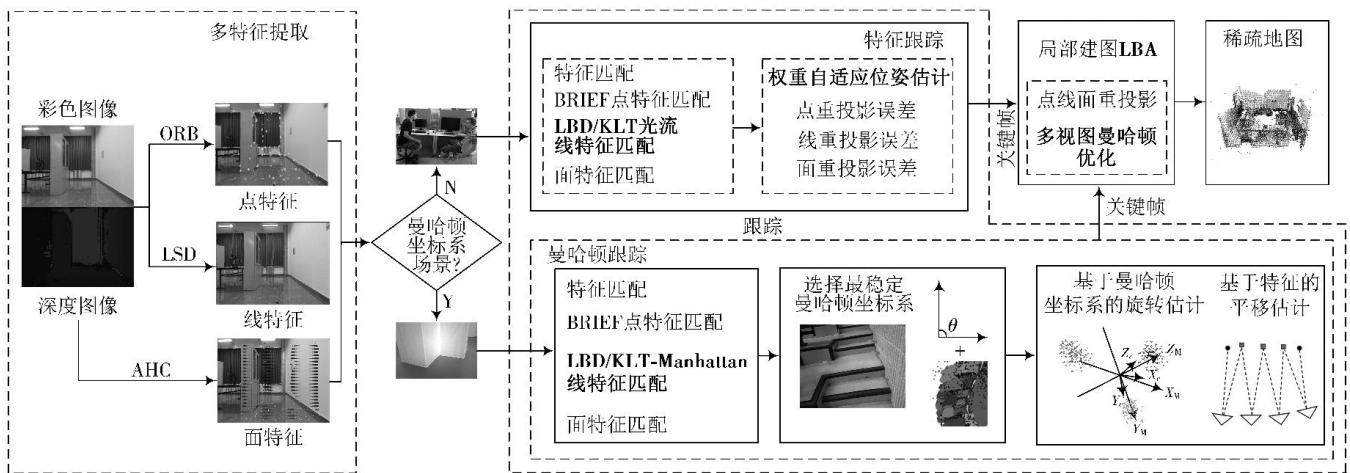
DOI:10.16652/j.issn.1004-373X.2026.21.029 引用格式:许家诚,张丽杰,郭昊天,等.基于多特征融合和多视图曼哈顿优化的视觉SLAM算法[J].现代电子技术,2026,49(21):191-198. 摘 要: 针对同步定位与建图(SLAM)算法在室内低纹理场景下因特征稀疏和后端优化权重不合理等因素导致的定位精度下降问题,以Manhattan-SLAM框架为基